デジタルコンパスHMC5883L

150704
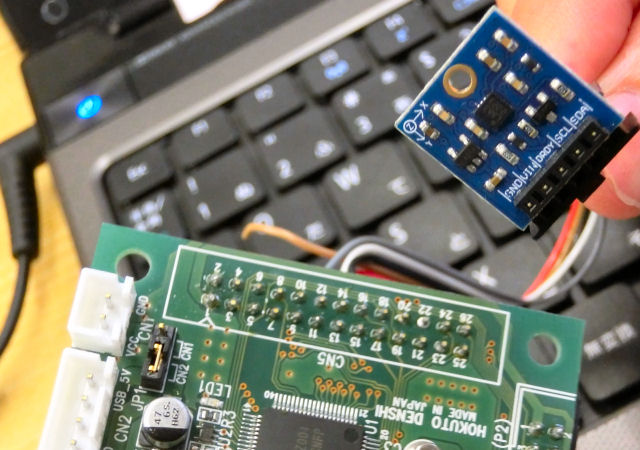
Parallax製のモジュールを繋ぐお手伝いで、大いに嵌る。
R8CのSFRを使って通信しようとすると、SDAがLのままだったりと上手く動かない。(同じ設定で他のI2Cデバイスは動くのに)
わけも分からないまま、試しにGPIOを使ってソフトI2Cにすると動き出してしまった。

気になるのはSCLの電圧レベル。
SCL、SDAのプルアップはモジュール内で行われているが、
SCLは2.5Vにプルアップされており、さらにダイオードを通してマスター側に電力供給している。
2V程度のHレベルはちと不安。

地磁気センサチップのデータシートの記載にも戸惑う
リード時の2回目のデバイスアドレス(0x3D)の後に0x06を送れと理解したが?、
普通の手順でデータを受信できた。
カメラユニット軽量化

150627
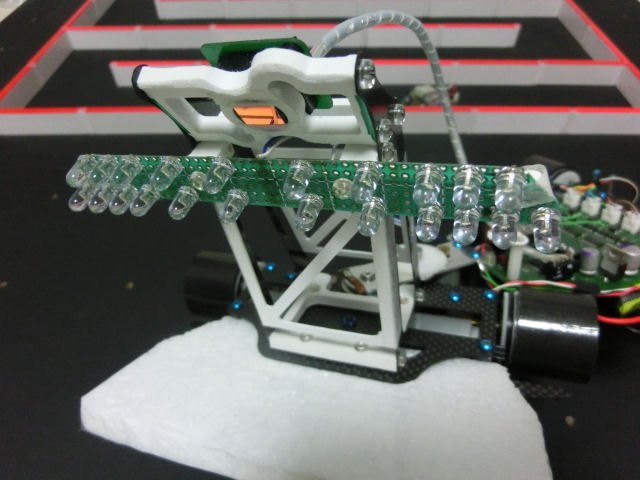
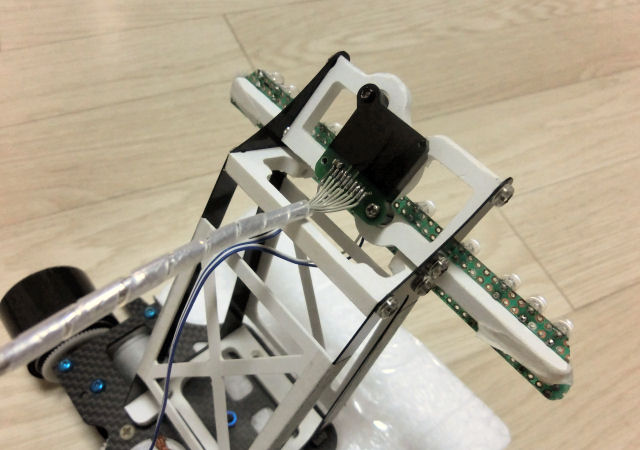
カメラユニットの基板を削って軽量化する。結果-0.2g。
正方形の外形から、レンズホルダと同じ形に削り込む。

同時に、カメラとの通信ケーブルの軽量化も検討してみた。
ココのケーブルはモータからの輻射ノイズ対策のためにシールドしていて重量がある。
軽量化のために、内部の線を細い物(AWG#36)にしてみるも撃沈。
千切れ易すぎて空中にフラフラしているケーブルには怖くて使えない。

迷路拡張


壁を追加購入して迷路を一回り大きくする。

ついでに櫛区間の制御も考える
櫛区間の制御に左右の柱(壁)の途切れる時間差を使ってみる。
車体位置が左右にずれすぎていると離れている側の柱を検出できなくなり、補正が動かなくなるようだ。

LED削減

150613
先のエントリで画処理に使用する範囲の見直しをしたので、それとLEDによる照射範囲を照らし合わせる。
上段の端のLEDは主に未使用の範囲を照らしていたようなので、取っ払う。
LED2個で、0.5gとDC/DC2時側で40mAのダイエットになった。

180度ターン追加


最短走行時に180度ターンの動作を追加する。
ベースの精度が低いままの増築なので、さらに不安定に。

後輪よ静まれ

150530
急に後輪がブレイクしてしまう現象、直す方法を数年単位で模索していたのだが、どうも後輪荷重を増やすのが最も有効なようだ。

春大会では後輪荷重を増やすためにエネループに変更して臨んだが、
さらにバッテリの変更とマスダンパで後輪荷重を増やした結果、急なオーバーステアは消え去ったように見える。

操舵軸のフランジ変更

150516
車体のねじれ剛性アップのため、ボトルネックとなっている操舵軸を前回から更に変更してみた。
ピボット軸と前輪ユニットを繋ぐフランジ部分の構造を変えて精度も上げる。
変更の効果もあり車体のねじれ剛性も若干向上。操舵軸のボトルネックは解消されて、車体全体のしなりが影響している感じになった。

フレームレート改善

150510
scitecsmcrさんを参考にして、カメラのフレームレートの高速化を試みる。
現在取得している画データは32×4の128画素で、その内、処理に使用していない画素は32画素。未使用画素でのAD変換処理をスキップしてみる。
変更によりAD変換の回数は25%削減されるが、そのためのスキップ判定の増加や、AD変換に無関係な露光時間や画処理時間の影響が大きいようで、実際のフレームレートの変化は1%程度(456fps→463fps)に留まった。

こつこつ


去年の九州大会で実装したかった機能を追加する。
1.横壁の途切れによる距離補正
2.探索時のターン直前の姿勢が悪い場合に超信地回転への切り替え
3.最短走行での走行経路導出を走行前に行う
4.迷路の壁情報のコンソール画面への表示

動吸振器

150418
四国のI先生が春大会に持ち込んだ坂道の新しいアプローチ。
インパクトダンパ(マスダンパー)により車体のバウンドを収束させる試み。
面白そうなのでパクる。さて、どうなるか。