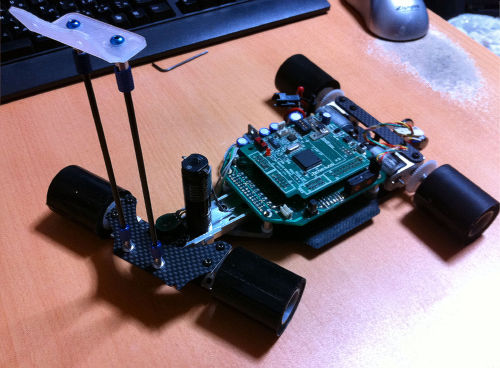
これまでの改訂により交換されて余った部品を組み合わせて、画像処理部門用の車体を組み上げる
主制御基板:RMCR2009で使用
メインフレーム&操舵機構:JMCR2008で使用
ホイル&駆動機構等足回り:JMCR2009で使用
その他新規作成部品:2パーツ
カメラ固定用に直系3mmの棒を立ててみたが強度は大丈夫だろうか
これまでの改訂により交換されて余った部品を組み合わせて、画像処理部門用の車体を組み上げる
主制御基板:RMCR2009で使用
メインフレーム&操舵機構:JMCR2008で使用
ホイル&駆動機構等足回り:JMCR2009で使用
その他新規作成部品:2パーツ
カメラ固定用に直系3mmの棒を立ててみたが強度は大丈夫だろうか
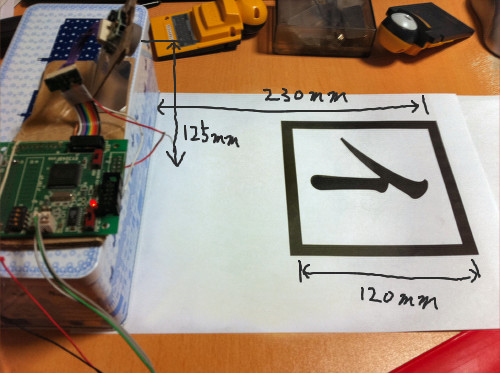
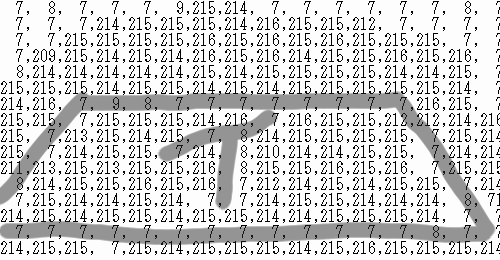
前回の低すぎたクロックを100kHzまで上げ、露出時間を調整すると動きだした。
128*128のデータではメモリが足りないため、16*16でサンプリングしてみる。
各素子のレベルがほとんどHorLレベルになっている原因は、ゲイン設定か露出時間?
M64282FPの動作について
・明るいとVoutは高い出力になる、暗いと低い出力になる
・Vrefはデータ転送中のVoutにも影響
・Xレジスタは0x01に固定
クロックを上げるために、その生成方法を変更する
リセットからスタート信号までは手動でクロックを作成し、
露出時間とデータ転送時間はITUのPWM機能を利用する
クロックとVoutの同期を取るために、ITUの割り込み内でADCのデータを取り出す
この方法で500kHz(MAX30fps)まで辿り着けるのだろうか?
現在のポート
PB7 START
PB6 SIN
PB5 LOAD
PB4 RESET
PA4 XCLK
P71 READ
P70 VOUT


画像処理の部で使われているM64282FPを入手する。
データシートを読み、プログラムを書いてみるが上手く動かせない
動作としては、
・VoutがVrefのレベルから変化しない
・READがLの時間が以上に長い(10s以上?)
おそらくOKな動作動作としては、
・リセットはできているはず?:最初にRSTがLの状態でクロックを印加している
・パラメータ設定は出来ているはず?:レジスタ(V,Z)の設定がVoutに反映されている
考えられる原因は、
・印加クロックが低すぎる(20kHz)
まだまだ時間がかかりそうだ。
タイマーの割り込み処理内でクロックの生成やデータ通信をやっていては駄目そう
リセット→パラメータ設定→スタートまでの処理は手動でクロックを生成しながらデータを送り、
その後のデータの受け取り処理ではPWMかシリアル通信用のクロックに切り替えれば上手くいくのだろうか?
現在のポート
PB7 START
PB6 SIN
PB5 LOAD
PB4 RESET
PB3 XCLK
P71 READ
P70 VOUT
/////////////////////////////
ストレージ機能の無いアナログオシロスコープでは辛い。
2/5に大阪電気通信大学自由工房で行われた電通大杯に参加しました。
当日朝一の飛行機で会場に向かう、会場入りすると既に控え室は人沢山。
久々にお合いする人に挨拶をし、GTマイコンクラブの横に席を取る。
F先生を捕まえて、車線変更の処理についてレクチャーをして頂く。
その実際の処理だけでなく思想も含め勉強になりました。
梅鉢さんが強力な?バッテリを搭載していた。大電流で充電しなければ安全とのこと。
その後、画像処理部門の面白くて凄い人達のロボットを見せていただく。
バーコードリーダによるデモや、PC側のソフトやデバグ方法の紹介、NTSCカメラ+画像処理用ボードのロボット等やっぱり面白い。
こういったインプットを浴びる機会ってなかなか無いのでとても楽しい。
そして、「次は参加ですよね」と至る所で煽られた。
今回のコースは下り坂後の車線変更が特徴的。コースアウトの不安大。
詳細なレイアウトは後日の公開をお願いします。
試走の回数は一人2回まで、
予想通り坂後の車線変更でのコースアウトが多いよう
2回目の試走前に「あとどれだけ上げれるんですか?」と聞かれるが、これが限度です。F先生に届きません。
大会は一人2回走行のベストタイム方式で行われる。
1回目は下り坂後のハーフライン直後にコースアウト。やってしまった。
2回目は一つ前の走行順だったstikkさんがコースアウトで、さらに不安に駆られる。坂付近を十分に安全な設定に変更して挑みなんとか完走。タイムはF先生の1回目の記録には追いつけず。
画像処理部門は参加人数は減ったものの記録は伸び、scitecsmcrさんとHさんが完走。会場を沸かせたトラック型ロボットが3位?
他の部門では木材フレームのロボットや4WSのロボット等、変わり種の物も見ることもできた。
大会の後は懇親会、ロボットを見ながら「あーだこーだ」と話したり(強度精度は十分でした)、話を聞いてもらったり(頑張ります)、熱い話を聞いたり。これが楽しみでした。
大会を運営してくださった近畿実行委員会、大阪電気通信大学自由工房の皆様、高木先生。ありがとうございました。

27日に長崎工業高校さんの練習にお邪魔し、昨年最後の走行をさせて頂いた。
60m超のテクニカルなレイアウトのおかげで、今まで確認が取れなかった箇所の特性やバグを発見できた。
気づいた一つに、駆動モータの制御量。
良い動きをしている場合の制御量は、より簡単な制御で等価できる。
ある程度の外乱までは後者の方がパフォーマンスに優れる。
今の制御は本当に必要なのだろうか?過去の実績に囚われているのではないか?
このヒントを得るためにどれだけの時間を費やしてきたか。逃がしてなるものか。
・光栄にもエキジビションに呼んで頂く。
・コースの難所は車線変更脱出後60cmからのコーナ。ライン追従制御の強靭さと脱出直後の安定性を試されるようで、この箇所での不安定な動作やコースアウトが印象的だった。
・Basic Class宮崎県代表の走りが素晴らしい。
先月中旬からの九州地区県大会に行っていた。
熊本ではTsubameさんと共にミニ試走会に参加。
・追加機能のテストを行うも、エレガントな実装をされていたN村さんのほうが0.1S以上速い。
・試走会のトーナメントでは運良く優勝してお土産を頂く。ありがとうございました
福岡ではエキジビション。
・直線での速度を上げてもタイムが縮まらない。5m/s以上の速度はタイム短縮に効果が少ないのではないか?
九州地区県大会でのレイアウトは
同タイムのロボットどうしで走った場合に併走する箇所が多く見ていて面白い
(スタート直後-車線変更付近-2週目ホームストレート-2週目車線変更付近ーゴール直前)


RMCR2010で新たに追加された白黒反転区間と中央線無し区間について、その走り方。
「デジタルセンサマシンとしてトレースを行う(上図参照)」
このようにトレースをすることで、
1.両方の区間を同一のトレースロジックで走行できる
2.反転区間の開始、終了時にトレースが乱れることがない
3.中央線無し区間終了後にセンサが大幅にズレていた場合に、穏やかな操舵で操舵をきることができる(アナログトレースの場合に急操舵になりがち)
/////////////////////////////////
反転区間については事前に長崎工業さんで手押し動作確認を行わせて頂きました。
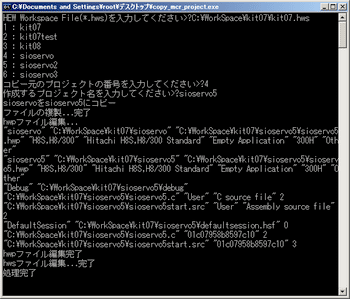
○コレは何か
HEWのプロジェクトを複製するソフトウェアです。
○具体的に何ができるのか
マイコンカーラリー公式ページで公開されているルネサス統合開発環境H8/3048関連プログラムと同じ構成のプロジェクトファイルを複製します
R8Cのワークスペースには対応していません
○使い方
使い方
○更新内容
hwsファイルとhwpファイル内でディレクトリの大文字小文字が異なっていた場合に対応
(具体的にはworkspace141のanaservo_ver2でWorkSpaceとWorkspaceの差に対応)
○動作確認したHEWのバージョン
Version 4.00.03.001(講習会CD等で配布されたもの)
Version 4.02.00.022(作者環境)
○複製に失敗するワークスペースもあります
・hwpファイルと同階層にtypes_beep.c以外に2つ以上の.cファイルがあると失敗します
・hwsファイル、hwpファイルのデータベースバージョンより失敗する可能性があります
○ダウンロード
動作報告、不動作報告お待ちしています。(電話、メール、伝言可)
